
Сглаживание координат и скорости в Furuno GP-170
Стабильное число на экране имеет цену
В GP-170 предусмотрено сглаживание координат и скорости, а также усреднение скорости для расчёта COG и SOG на экране Data. Эти средства помогают уменьшить случайные колебания исходных значений при неблагоприятном приёме. Однако руководство OME-44820-P прямо связывает увеличение сглаживания с замедлением реакции. Поэтому наиболее спокойное показание не всегда лучше отражает быстрый манёвр.
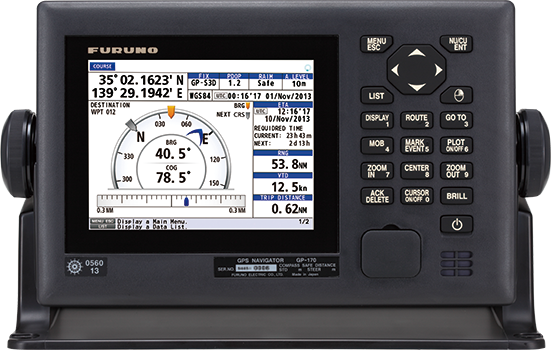
Для Position Smoothing исходным материалом служат спутниковые определения координат. Даже неподвижное судно может получать немного разные решения; фильтрация уменьшает такие изменения. При чрезмерной настройке запаздывает реакция широты и долготы на реальное перемещение. В документе отдельно отмечено, что этот эффект особенно заметен при высокой скорости судна.
Скорость и путевой угол обрабатываются отдельно
Speed Smoothing относится к изменению скорости и курса, вычисленных по спутниковому сигналу. Увеличение времени сглаживания сокращает случайные вариации, но одновременно задерживает отображение изменения движения. Отдельный параметр Speed Average используется при расчёте COG и SOG для Data. При описании поведения прибора полезно записывать все эти параметры, а не одно общее слово «фильтр».
Core Filter имеет собственный компромисс. По руководству значение Yes делает след более плавным, тогда как No улучшает чувствительность сопровождения ценой менее гладкой траектории. Изменение сопровождается перезапуском; отключение этого фильтра также отключает QZSS Correction. Таким образом, попытка изменить характер показаний может затронуть выбранный способ коррекции позиции.
Не путать фильтрацию с записью трека
Интервал сохранения точек Time или Distance определяет, насколько подробно GP-170 записывает историю пути. Он не является настройкой сглаживания. Редко сохранённые точки могут скрыть детали поворота даже при быстрых текущих вычислениях. И наоборот, частая запись не устраняет запаздывание, обусловленное большим временем обработки исходных координат.
Anti-Multipath Filter вынесен в отдельный пункт и предназначен для снижения влияния отражённых спутниковых сигналов. Его наличие не делает остальные параметры ненужными и не доказывает отсутствие многолучёвости на конкретном судне. Для разбора жалобы стоит указать скорость и характер манёвра, условия наблюдения, значения сглаживания, цикл определения позиции и интервал записи трека. Сопоставление этих данных позволяет сформулировать проверку без бессистемного изменения всех параметров. Здесь объясняются возможности руководства P; настройки реального оборудования, реакция на манёвр и результаты измерений не заявляются.


